قسم الميكروكنترولر والروبوت ودوائر الاتصال بالحاسب الالي قسم المتحكمات الـ microcontroller و المعالجات microprocessor و التحكم الرقمي بالكمبيوتر CNC والانظمة الآلية والروبوت Robots


الصورة الرمزية صقر الافق
صقر الافق
:: مهندس جيد ::
تاريخ التسجيل: Dec 2009
الدولة: المغرب
المشاركات: 215
نشاط [ صقر الافق ]
قوة السمعة:
قديم 29-06-2010, 06:46 PM المشاركة 49   
افتراضي


موضوع جميل جدا

اعلانات

mkks87
:: مهندس متواجد ::
تاريخ التسجيل: Oct 2009
المشاركات: 92
نشاط [ mkks87 ]
قوة السمعة:
قديم 25-08-2010, 12:43 AM المشاركة 50   
افتراضي


مشكور اخى على الجهد الطيب الى بذلته معنا

بس بدى اسألك فى تكملة ولا خلص

فى امان الله

اعلانات اضافية ( قم بتسجيل الدخول لاخفائها )

الصورة الرمزية Eng-Rayan
Eng-Rayan
:: عضو فضي ::
تاريخ التسجيل: Feb 2010
الدولة: تونس (بدرس بالأردن)
المشاركات: 454
نشاط [ Eng-Rayan ]
قوة السمعة:
قديم 25-08-2010, 02:23 AM المشاركة 51   
افتراضي


اكيد في في سلسلة ثانية انا بدات فيها و هي عن الحساسات


santana
:: مهندس ::
تاريخ التسجيل: Aug 2010
المشاركات: 1
نشاط [ santana ]
قوة السمعة:
قديم 26-08-2010, 05:58 PM المشاركة 52   
افتراضي


الله يعطيك الصحة و يزيدك علما


abdalhy
:: مهندس ::
تاريخ التسجيل: Mar 2007
المشاركات: 17
نشاط [ abdalhy ]
قوة السمعة:
قديم 07-09-2010, 10:03 PM المشاركة 53   
افتراضي


شكرا علي المعلومات


التعديل الأخير تم بواسطة : abdalhy بتاريخ 08-09-2010 الساعة 01:12 AM

الصورة الرمزية abdellah48
abdellah48
:: مهندس متواجد ::
تاريخ التسجيل: Oct 2010
الدولة: المغرب
المشاركات: 157
نشاط [ abdellah48 ]
قوة السمعة:
قديم 22-11-2010, 02:27 AM المشاركة 54   
x4 تفسير من فضلك جراك الله خيرا كثيرا


السلام عليكم يا اخي اريدك ان تشرح لي المايكرو كنترولر شرحا مفصل جراك الله خيرا كثيرا انا اهوى الروبوتات وبدات تعلم الالكنرونيك وانا مبكانيكي وشكرا .


robota
:: عضو ذهبي ::
تاريخ التسجيل: Jul 2009
الدولة: الخرطوم_السودان
المشاركات: 895
نشاط [ robota ]
قوة السمعة:
قديم 02-01-2011, 09:37 AM المشاركة 55   
افتراضي


السلام عليكم يا اخي اريدك ان تشرح لي المايكرو كنترولر شرحا مفصل جراك الله خيرا كثيرا انا اهوى الروبوتات وبدات تعلم الالكنرونيك وانا مبكانيكي وشكرا .
هنا بعض التفاصيل للمساعدة فى عمل ال Encoder
http://www.qariya.com/vb/showthread....ewpost&t=81068


الصورة الرمزية عبدالحق1991
عبدالحق1991
:: مهندس ::
تاريخ التسجيل: May 2011
المشاركات: 20
نشاط [ عبدالحق1991 ]
قوة السمعة:
قديم 10-05-2011, 10:37 PM المشاركة 56   
افتراضي


محركات التيار المستمر : DC MOTOR


المحركات بانواعها المختلفة هى المسئولة عن التحكم فى حركة الروبوت
وهى من اهم مكوناته ومهمة توفير محرك مناسب من اهم الاشياء قبل بناء الروبوت.
وسنتحدث باختصار عن محركات التيار المستمر والتى تتميز عن
باقى المحركات بالاتى:
1- التكلفة المنخفضة.
2- توفرها .
3- سهولة التحكم .

ويعاب عليها عدم الدقة.


نظرية العمل:
تعتمد على محركات التيار المستمر على الكهرومغنطيسية
فهى تقوم بتحويل
القدرة الكهربائية الى قدرة ميكانيكية (حركية) (استخدم GOOGLE
اذا اردت معرفة نظرية العمل بالتفاصيل هناك شرح كثير بالصور
يسهل فهم النظرية لم احب ان انقلها هنا حتى لا يتشعب الموضوع).
غالب هذه المحركات يكون دخلها عبارة قطبين موجب وسالب
يعتمد اتجاه حركة الموتور على على قطبية التوصيل .
المعادلات :
العلاقة بين الجهد الذى يغذى الموتور وسرعته علاقة طردية مباشرة
فكلما زاد الجهد زادت السرعة والعكس صحيح . اى ان
Speed=Kv*V……………………………………..(1)
Kv::: ثابت
V ::::: جهد الدائرة المتكاملة التى تتحكم فى الترانزسنور (غالبا 5 فولت).
لكن هذا القانون غير دقيق لان الموتور يحتوى على مقاومة داخلية R
هذه المقاومة تتسبب فى فقد فى الجهد مقداره (I*R) حسب قانون اوم
اذن القانون الامثل هو
Speed=Kv(V-I*R)……………………………………..(1)
اذن اذا كان لدينا موتور بالمواصفات التالية
Rated 12 V
Rated 120 Rpm
فاذا غذينا الموتور بجهد 12 فولت فالسرعة لن تكون 120 بل اقل من ذلك
بسبب الفقد فى الجهد.

ايضا العلاقة بين العزم Torque))(القوة التى تنتج دوران الموتور)
والتيار المسحوب علاقة طرية ايضا بمعنى كلما تتطلب الامر عزما
كبيرا زاد التيار المسحوب والعكس صحيح اى
Torque=Kt*I …………………………………….(2)
Kt::: ثابت
I ::: التيار المسحوب من المصدر
ولكن ليس كل التيار المسحوب من المصدر سيتسبب فى هذا العزم
هناك فقد فى القدرة سببه تيار اخر هو Io تيار اللاحمل هو التيار
المسحوب عندما لا يكون هناك عزم على الموتور او بمعنى اخر لا يوجد حمل.
وبنفس الطريقة القانون الامثل هو
Torque=Kt(I-Io) …………………………………….(2
سنحتاج الى هاتين المعادلتين اذا اردنا ان نتحكم فى الموتور.
تشغيل الموتور :
يمكن تشغيل الموتر بتوصيله بمصدر جهد مستمر بطارية مثلا.
لكن سنهتم بتوصيله بالدوائر الرقمية مثل الميكروكنترولر
لان معظم الدوائر الرقمية لا تستطيع توفير تيار كافى لتشغيل
الموتور فلا يمكن ربط الموتور مباشرة . لابد من توصيل الموتور
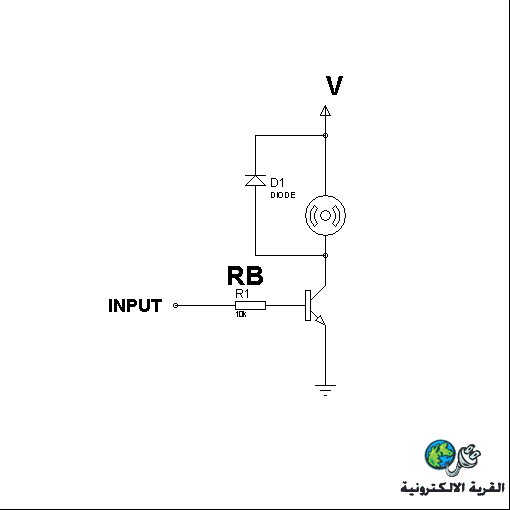
بمصدر منفصل والتحكم فيه عن طريق مفتاح وهو هنا الترانزستور .
وهذه الدائرة تفى بالغرض


ما فائدة الدايود؟
لان الموتور هو من الاحمال الحثية وهى بطبيعتها تمنع التغير السريع
فى التيار وهذا يحدث عند غلق المفتاح (جهد 0 على القاعدة) فان هذا
الاصرار يجعل الملف يولد جهد عالى يكفى لاستمرار مرور التيار ويكون هذا
الجهد معكوسا وسيمر التيار من خلال الدايود.
مواصفات الترانزستور:
يجب ان تتوفر فى الترانزستور المواصفات التالية:
اولا
Hfe(min)>(5*I)/25
I :::: تمثل التيار المسحوب ب mA
ثانيا
Ic (max)>I
اى ان اقصى تيار للمجمع يجب ان يكون اكبر من التيار المسحوب
بواسطة الموتور.
ثالثا
من نوع NPN.
رابعا
.RB=(V*hfe)/(5*I)
* I ::: تمثل التيار المسحوب بmA
V ::::: جهد تغذية الدائرة المتكاملة (غالبا 5 فولت).
RB :::: مقاومة القاعدة بالكيلو اوم.
مواصفات الدايود :
1- جهد اعلى من ضعف جهد المصدر .
2- تيار اعلى من اقصى تيار متوقع .
وتضاف خاصية اخرى اذا اردنا ان نتحكم فى سرعة الموتور باستخدام تقنية ال PWM وهى ان يكون :
3- من نوع fast recovery Diode
trr<200nsec

يتبع
بارك الله فيك يا أخي المدعو* روبوت* ولكن لديا سؤال **
هل يمكن ان استعمل الحرك الثاني في الطائرة ؟؟ولماذا إن كان نعم أو لا ؟
أرجوك أريد الشرح في هذا الموضوع*
****وجزاك الله كل الخير وبالتوفيق إن شاء الله****


الساعة معتمدة بتوقيت جرينتش +3 الساعة الآن: 05:02 PM
موقع القرية الالكترونية غير مسؤول عن أي اتفاق تجاري أو تعاوني بين الأعضاء
فعلى كل شخص تحمل مسئولية نفسه إتجاه مايقوم به من بيع وشراء وإتفاق وأعطاء معلومات موقعه
التعليقات المنشورة لا تعبر عن رأي موقع القرية الالكترونية ولايتحمل الموقع أي مسؤولية قانونية حيال ذلك (ويتحمل كاتبها مسؤولية النشر)