قسم الميكروكنترولر والروبوت ودوائر الاتصال بالحاسب الالي قسم المتحكمات الـ microcontroller و المعالجات microprocessor و التحكم الرقمي بالكمبيوتر CNC والانظمة الآلية والروبوت Robots


ahmed es
:: مهندس متواجد ::
تاريخ التسجيل: Apr 2008
المشاركات: 74
نشاط [ ahmed es ]
قوة السمعة:
قديم 30-12-2010, 04:47 PM المشاركة 9   
افتراضي


السلام عليك اخ روبوتا(م عاصم ادريس )

كله فى كفة حتى سمعتك تتكلم عن عمل PI PID PD عرفت انك محترف

جيد انا كنت انوى عمل نظام سرفو فى هذه الفترة
ولكن للاسف كان ما يعوقنى هو وجود ال SHAFT ENCODER واذا حاولت صناعته فى المنزل لن تحصل على دقة عالية وانا كنت اريد دقة عالية وذلك بعد تحويل تلك الإشارة الى ANALOG ليتم عمل التعديلات اللازمة عليها من (pi ,pd ,pid ) أو حتى compansation لكن مع دقة منخفضة ستكون الأشارة الخارجة من الإنكودر بعد تحويلها الى اشارة تناظرية اشبه ب discrete signal أو اشارة متقطعة وربما يكون ال response time منخفض جدا لهكذا نوع من الإشارات

فاذا كان من الممكن تصنيع واحد بدقة أعلى انا عندى فكرة أخرى وهى استخدام طريقة صناعة ال pcb فى عمل واحد بحيث يتم رسم pcb على هيئة دائرة ويتم تخريمها على مسافات متساوية ومتقاربة جدا

اعلانات

robota
:: عضو ذهبي ::
تاريخ التسجيل: Jul 2009
الدولة: الخرطوم_السودان
المشاركات: 895
نشاط [ robota ]
قوة السمعة:
قديم 30-12-2010, 05:11 PM المشاركة 10   
افتراضي


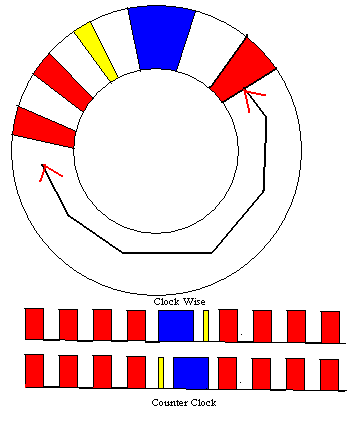
- كما نعلم فإن مايخرج من الEncoder هو سلسلة من النبضات فإذا كانت السرعة تزيد تدريجيا يقل عرض تلك النبضات تدريجيا أيضا و العكس بالعكس
- ما على الدائرة في الحقيقة يكون شقوق متساوية في الشكل و في البعد و في كل شيئ ..... مثل ما ذكر الأخ روبوتا
- و لكن أضيف الى ذلك شقين أحدهما كبير (أكبر من الكل ) و الآخر صغير أصغر من الكل ) .
- و بالتالي فإن النبضات المولدة ستكون بالشكل الموضح أدنى الرسمة
- و بالتالي سنعرف إن كانت الحركة مع عقارب الساعة أم ضدها
- هذا إذا حسبنا التسارع في حالة زيادة السرعة أو تقليلها
- أو إذا كان التسارع يساوي صفر أي أن السرعة ثابتة
- و الباقي برمجة
- ملاحظة .... ما بين السهمين شقوق متساوية
جميل جدا نتعلم منكم دائما
الطريقة رائعة واضافة جميلة
تسلم يا غالى.

اعلانات اضافية ( قم بتسجيل الدخول لاخفائها )

robota
:: عضو ذهبي ::
تاريخ التسجيل: Jul 2009
الدولة: الخرطوم_السودان
المشاركات: 895
نشاط [ robota ]
قوة السمعة:
قديم 30-12-2010, 05:19 PM المشاركة 11   
افتراضي


السلام عليك اخ روبوتا(م عاصم ادريس )

كله فى كفة حتى سمعتك تتكلم عن عمل PI PID PD عرفت انك محترف

جيد انا كنت انوى عمل نظام سرفو فى هذه الفترة
ولكن للاسف كان ما يعوقنى هو وجود ال SHAFT ENCODER واذا حاولت صناعته فى المنزل لن تحصل على دقة عالية وانا كنت اريد دقة عالية وذلك بعد تحويل تلك الإشارة الى ANALOG ليتم عمل التعديلات اللازمة عليها من (pi ,pd ,pid ) أو حتى compansation لكن مع دقة منخفضة ستكون الأشارة الخارجة من الإنكودر بعد تحويلها الى اشارة تناظرية اشبه ب discrete signal أو اشارة متقطعة وربما يكون ال response time منخفض جدا لهكذا نوع من الإشارات

فاذا كان من الممكن تصنيع واحد بدقة أعلى انا عندى فكرة أخرى وهى استخدام طريقة صناعة ال pcb فى عمل واحد بحيث يتم رسم pcb على هيئة دائرة ويتم تخريمها على مسافات متساوية ومتقاربة جدا
فكرة جيدة فقط اجعل ال Slots اكبر ما يمكن .
ارجو لك التوفيق فى مشروعك.
تحياتى


ahmed es
:: مهندس متواجد ::
تاريخ التسجيل: Apr 2008
المشاركات: 74
نشاط [ ahmed es ]
قوة السمعة:
قديم 31-12-2010, 03:52 AM المشاركة 12   
x8


رسمتها وطبعتها لكنى استخدمت برنامج الرسم eagle cad soft لكن النتيجة ليست مرضية حيث انه يتعامل مع البورد على جريد وحدتها مربعات وليست اقواس دوائر

ربما سأكرر التجربة لكن على لغة برمجة لتوليد الدوائر عن طريق معادلاتها الرياضية

لكن اتمنى ان يكون احد الأعضاء يعرف طريقة لشرائهم باسعار مناسبة ويريحنا من هم صناعتهم


ماجد عباس محمد
:: نائب المشرف العام
::
تاريخ التسجيل: Jun 2009
الدولة: القاهرة - مصر
المشاركات: 11,652
نشاط [ ماجد عباس محمد ]
قوة السمعة:
قديم 31-12-2010, 09:39 AM المشاركة 13   
افتراضي


هذا هو المشفر Encoder المستخدم فى غالبية الآلات لقياس حركة محور ما و تحديد اتجاه الدوران أيضا
القرص المبين 64 فتحة و هناك 128 فتحة و هناك وحدات متخصصة تصل إلى 1024 فتحة والفتحات متساوية المسافة والعرض لتنتج نبضات مربعة أو متساوية المسافة والعرض

يستخدم 2 وحدة Opto Coupler بشرط أن يكون أحدهما فى منتصف الفتحة بينما الأخر فى منتصف الحاجز فيكون خرج أحدهما HI والآخر LO كما بالرسم

لو الحركة فى اتجاه ما ستأتى حافة الموجة العليا الموجبة بينما الأخرى LO ولو انعكس اتنجاه الدوران ستأتى الحافة والأخرى HI
ذكرت الحركة يمين و يسار بدلا من قول "مع أو عكس عقارب الساعة" فطبعا ستختلف حسب من أين تنظر للقرص
هذه الوحدة تعرف عادة بكلمة تاكو Tacho رغم أن اسمها العلمى Shaft Encoder والسبب استخدامها بدلا من التاكو القديم المستخدم لتحديد سرعة الموتورات و كان عبارة عن مولد جهد مستمر صغير


robota
:: عضو ذهبي ::
تاريخ التسجيل: Jul 2009
الدولة: الخرطوم_السودان
المشاركات: 895
نشاط [ robota ]
قوة السمعة:
قديم 31-12-2010, 12:09 PM المشاركة 14   
افتراضي


المهندس:ماجد عباس
شكرا على الاضافة .
بالفعل يكون الفرق بين الموجتين 90 درجة . تقدم احدى الموجتين على الاخرى يحدد الاتجاة .


geniusse01
:: عضو ذهبي ::
تاريخ التسجيل: Apr 2008
الدولة: Jordan - Amman
المشاركات: 1,134
نشاط [ geniusse01 ]
قوة السمعة:
قديم 31-12-2010, 09:04 PM المشاركة 15   
افتراضي


السلام عليكم

موضوع اكثر من رائع ..يعني لو ما اعرفك كنت حاقول دا عمرك 60 سنة (ما شاء الله ) ههههههههههههههههههه ... ربنا يوفقك الى كل خير ...لا تحرمنا من موضوعاتك الرائعة ...

واخر دعوانا ان الحمدلله رب العالمين .. وصلى الله على سيدنا محمد وعلى اله وصحبه وسلم..


robota
:: عضو ذهبي ::
تاريخ التسجيل: Jul 2009
الدولة: الخرطوم_السودان
المشاركات: 895
نشاط [ robota ]
قوة السمعة:
قديم 01-01-2011, 10:23 AM المشاركة 16   
افتراضي


وعليكم السلام
وينك يا عم فادى. والله ليك وحشة.
تسلم على المرور.


الساعة معتمدة بتوقيت جرينتش +3 الساعة الآن: 05:13 PM
موقع القرية الالكترونية غير مسؤول عن أي اتفاق تجاري أو تعاوني بين الأعضاء
فعلى كل شخص تحمل مسئولية نفسه إتجاه مايقوم به من بيع وشراء وإتفاق وأعطاء معلومات موقعه
التعليقات المنشورة لا تعبر عن رأي موقع القرية الالكترونية ولايتحمل الموقع أي مسؤولية قانونية حيال ذلك (ويتحمل كاتبها مسؤولية النشر)