قسم الميكروكنترولر والروبوت ودوائر الاتصال بالحاسب الالي قسم المتحكمات الـ microcontroller و المعالجات microprocessor و التحكم الرقمي بالكمبيوتر CNC والانظمة الآلية والروبوت Robots


الصورة الرمزية hassan4tech
hassan4tech
:: مهندس متواجد ::
تاريخ التسجيل: Apr 2010
الدولة: Alexandria
المشاركات: 148
نشاط [ hassan4tech ]
قوة السمعة:
قديم 17-04-2010, 12:14 PM المشاركة 25   
افتراضي


جزاك الله خيرا اخى روبوتا فى انتظار التحكم فى الموتور ولى رجاء عند حضرتك ياريت يكون الشرح بالبك pic16f84a وجزاك الله كل خير

اعلانات

robota
:: عضو ذهبي ::
تاريخ التسجيل: Jul 2009
الدولة: الخرطوم_السودان
المشاركات: 895
نشاط [ robota ]
قوة السمعة:
قديم 17-04-2010, 01:04 PM المشاركة 26   
افتراضي


كيف الحال اخي ربوتا


اي هل نستطيع استعمال اي photo interrupter sensor مهما كان نوعها


يعني الكتابة الموجودة على ضهر هذه القطعة
اخى حمودى
اى سنسور ضوئى يمكن ان يفى بالغرض ربما ستضطر الى تغيير فى قيم المقاومات (لمعايرة السنسور) .لكن على العموم يمكن استخدام اى مستقبل ومرسل منفصلين فقط حاول ان تجلهما فى مستوى واحد.
بالتوفيق

اعلانات اضافية ( قم بتسجيل الدخول لاخفائها )

robota
:: عضو ذهبي ::
تاريخ التسجيل: Jul 2009
الدولة: الخرطوم_السودان
المشاركات: 895
نشاط [ robota ]
قوة السمعة:
قديم 17-04-2010, 01:07 PM المشاركة 27   
افتراضي


مشكور اخ robota على هذا المشروع بس ياريت نحصل على الكود باستخدام الميكروبيسك
اهلا بك اخى
ساحاول الاستعانة بصديق لكتابة الكود.
تحياتى


robota
:: عضو ذهبي ::
تاريخ التسجيل: Jul 2009
الدولة: الخرطوم_السودان
المشاركات: 895
نشاط [ robota ]
قوة السمعة:
قديم 17-04-2010, 01:10 PM المشاركة 28   
افتراضي


جزاك الله خيرا اخى روبوتا فى انتظار التحكم فى الموتور ولى رجاء عند حضرتك ياريت يكون الشرح بالبك pic16f84a وجزاك الله كل خير
اهلا بك اخى
ساقوم باستخدام المتحكم 84a متى ما امكن ذلك وهو مستخدم فى حساب ثابت السرعة.
تحياتى


hamzazayyad
:: مهندس متميز ::
تاريخ التسجيل: Aug 2005
الدولة: موزنبيق
المشاركات: 696
نشاط [ hamzazayyad ]
قوة السمعة:
قديم 19-04-2010, 07:15 PM المشاركة 29   
افتراضي


ما شاء الله
بدايه قويه يا بش مهندس robota
استخدام المعادلات لاستخراج التوابت يعني انك تريد استخراج
transfer function للمحرك ومن تم للنظام ككل
وبالتالي ستتمكن من محاكاه نظامك على الورق او الحاسوب لاكتشاف تصرف النظام ككل والتنبا بالاخطاء قبل التنفيد العملي وهدا شي رائع

امل ان يتوفر لك الوقت الكافي لانهاء ما بدائته فانت تقوم بمشروع هندسي حقيقي.


robota
:: عضو ذهبي ::
تاريخ التسجيل: Jul 2009
الدولة: الخرطوم_السودان
المشاركات: 895
نشاط [ robota ]
قوة السمعة:
قديم 20-04-2010, 12:19 PM المشاركة 30   
افتراضي


شكرا اخى حمزة على كلامك الطيب
بالفعل اخى استخدام ال transfer function وكل نظريات التحكم التقليدبة والحديثة تمكن من عمل نظام مثالى وخاصة اذا اردنا اضافة خاصية التغذية العكسة feedback system او عمل المتحكمات المختلفة pi pd pid خاصة ان المايكروكنترولر تسهل هذا الامر .
اتنى ان تشارك معنا اخى حمزة فى اثراء هذا الجانب المهم
وتقبل تحياتى
واعتذر من الجميع للتاخر فى طرح ما تبقى من هذا الجزء لكن اعدكم ان اكمل ما تبقى قريبا ان شاء الله.


robota
:: عضو ذهبي ::
تاريخ التسجيل: Jul 2009
الدولة: الخرطوم_السودان
المشاركات: 895
نشاط [ robota ]
قوة السمعة:
قديم 20-04-2010, 07:03 PM المشاركة 31   
افتراضي


:النحكم فى الموتور :
فى اتجاه واحد one direction :
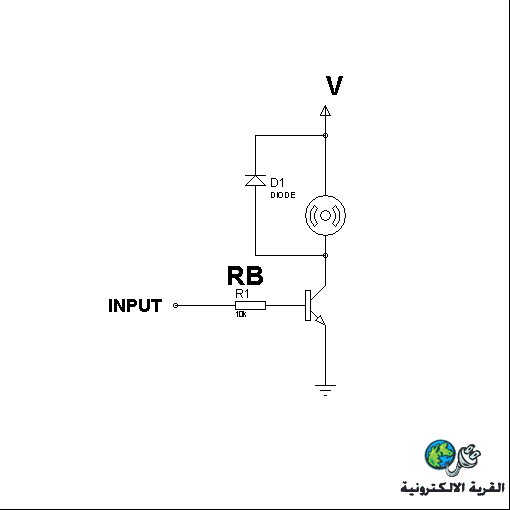
هنا فقط يتم تشغيل وايقاف الموتور وذلك باستخدام الدائرة السابقة

واذا افترضنا اننا قمنا بتوصيل قاعدة الترانزستور مع PORTB.F0 اذا لتشغيل الموتور نستخدم الامر التالى
كود:
PORTB.F0=1;
ولايقاف الموتور

كود:
PORTB.F0=0;
ويجب استبدال الترانزستور اذا كان التيار عالى او لسبب اخر نستبدل الترانزستور بريلاى Relay كما فى الشكل ادناه

لا يسنطيع البيك توفير تيار كافى لتشغيل الريلاى لذلك قمنا بربطه مع البيك بواسطة ترانزيستور .
ملحوظة:
من الافضل عدم ربط ارضى مصدر جهد الموتور مع ارضى الدائرة المتكاملة .
ايضا لا يمكن التحكم فى سرعة الموتور باستخدام ال PWM - سنتحدث عنها لاحقا -عند توصيله بهذه الطريقة .

يتبع التحكم فى اتجاهين


التعديل الأخير تم بواسطة : robota بتاريخ 20-04-2010 الساعة 09:18 PM

robota
:: عضو ذهبي ::
تاريخ التسجيل: Jul 2009
الدولة: الخرطوم_السودان
المشاركات: 895
نشاط [ robota ]
قوة السمعة:
قديم 20-04-2010, 08:32 PM المشاركة 32   
افتراضي التحكم فى اتجاهيين


التحكم فى اتجاهيين bi-direction

اذا اردنا ان نجعل الموتور يتحرك فى اتجاهينن مختلفين مرة لامام ومرة للخلف مرة فى هذا الاتجاه ومرة فى الاتجاه الاخر. بكل تاكيد الدائرة السابقة لن تسطيع هذه المقدرة على التحكم .
حتى نتمكن من ذلك نحتاج الى اربعة مفاتيح نقوم بتوصيلها كما فى الشكل التالى


فاذا ضغطنا على المفتاحين 1 و 3 فان مسار التيار واتجاه الموتور سيكون كما فى الشكل التالى


فاذا ضغطنا على المفتاحين 2 , 4 فان اتجاه الدوران سيكون فى الاتجاه المعاكس للاتجاه الاول كما فى الشكل التالى


وباستبدال المفاتيح الميكانيكية بترانزيستورات سيكون الشكل كما يلى


فلتفرض اننا قمنا بتوصيل الطرف 1 مع PORTB.F1 و الطرف 2 مع PORTb.F2 فاذا اردنا تشغيل الموتور فى اتجاه عقارب الساعة فسنكتب
كود:
PORTB.F1=1;
PORTB.F2=0;
اما اذا اردنا تشغيل الموتور فى الاتجاه الاخر فاننا نكتب
كود:
PORTB.F1=0;
PORTB.F2=1;
ولايقاف الموتور يكون الكود
كود:
PORTB.F1=0;
PORTB.F2=0;
تنبيه مهم :
اذا قمنا بتغذية الطرفين بموجب المصدر فان هذا سيؤدى الى قصر short .

نسيت ان اذكر هذه الدائرة تسمى ال H bridge
يتبع التحكم فى اتجاهيين باستخدام الريلاى


التعديل الأخير تم بواسطة : robota بتاريخ 20-04-2010 الساعة 09:15 PM


الساعة معتمدة بتوقيت جرينتش +3 الساعة الآن: 05:02 PM
موقع القرية الالكترونية غير مسؤول عن أي اتفاق تجاري أو تعاوني بين الأعضاء
فعلى كل شخص تحمل مسئولية نفسه إتجاه مايقوم به من بيع وشراء وإتفاق وأعطاء معلومات موقعه
التعليقات المنشورة لا تعبر عن رأي موقع القرية الالكترونية ولايتحمل الموقع أي مسؤولية قانونية حيال ذلك (ويتحمل كاتبها مسؤولية النشر)