منتدى الهندسة الكهربائية قسم خاص لمناقشة مواضيع توليد ونقل وتوزيع الطاقة الكهربائية


hamzazayyad
:: مهندس متميز ::
تاريخ التسجيل: Aug 2005
الدولة: موزنبيق
المشاركات: 696
نشاط [ hamzazayyad ]
قوة السمعة:
قديم 21-01-2010, 09:31 PM المشاركة 9   
افتراضي


السلام عليكم
يطهر انه مشروع رائع وبمستوى جميل

ادا كانت طريقتك في التحكم تعتمد على PID CONTROLفان transfer function مهم جدا لكي تعرف ان النظام لديك مستقر ام لا ولتحديد قيم Pوi,d
في simolation والواقع.ويمكنك الحصول على معادلات وصف المحرك من كتب التحكم التقليديه ولكن تدكر انك يلزمك تحويل المعادلات من laplace domain
الى Discrete domainلانك ستعمد على microcontroller
لكن يمكن استخدام fuzzy control ولن تحتاج لهده المعادلات فهو اسهل ولكن لن تستطيع التنبا باستقرار النظام على الورق قبل التنفيد متل pid contol
وثانيا اقوم ببرمجة microcontroller 16f877 بلغه cواريد ان استخدم lcd and keybad
ليست صعبه لانك تحتاج فقط لادخال القيمه المطلوبهsetpoint منkeybad ومن تم قراءه السرعه للمحرك من الحساسsensor وبعمل معادله بسيطه ومن تم الطباعه على lcd
اود ان استخدم طريقة PWM لتحكم فى السرعه
لا اعتقد ان لديك حل اخر غير استخدامpwm للسرعه وهي بسيطه جدا وبسبب ان السرعه والفولتيه دات علاقه مباشره هنا


مواصفات المحرك
max speed 300 rpm
24 volt
يعنى محرك بسيط
لا اعتقد انه يوجد محرك دو سرعه قليله لهده الدرجه

اعلانات

robota
:: عضو ذهبي ::
تاريخ التسجيل: Jul 2009
الدولة: الخرطوم_السودان
المشاركات: 895
نشاط [ robota ]
قوة السمعة:
قديم 06-02-2010, 03:38 PM المشاركة 10   
افتراضي


اخى الفاضل لك منى كل الشكر والاحترام
ردا على سوالك دعنى لا تلتفت الان لTRANSFER FUNCTION
وارجو ان توضح لى بصوره دقيقه كيفيه عمل هذا المشروع ..
علما بان فكرتي تدور حول التحكم في سرعة الموتور بوسطة كيباد ثم اظهار السرعة في شاشة ال LCD وكل ذلك بواسطة الكنترول pIC 16f877A
ردا على سوالك دعنى لا تلتفت الان لTRANSFER FUNCTION وارجو ان توضح لى بصوره دقيقه كيفيه عمل هذا المشروع ..


التعديل الأخير تم بواسطة : robota بتاريخ 09-03-2010 الساعة 07:32 PM
اعلانات اضافية ( قم بتسجيل الدخول لاخفائها )

H_EE
:: مهندس ::
تاريخ التسجيل: Feb 2010
المشاركات: 1
نشاط [ H_EE ]
قوة السمعة:
قديم 14-02-2010, 11:06 AM المشاركة 11   
افتراضي


السلام عليكم ورحمة الله وبركاته

هذا اول مشاركه لي في هذا القسم وأشكركم على هذه المجهودات الجباره وعلى هذا الكم الكبير من المعلومات المفيده

اخوي بالنسبه لمشروعك ومن المعلومات اللي فهمتها من كلامك , الموضوع مو بالسهوله اللي انت تتصورها
في هذا المشروع راح تشتغل على جزئين:
1- الجزء الكهربائي
سرعة تحرك الآله أو الأداة المراد تحريكها
ويتكون من مقاومه R وملف L
2- الجزء الميكانيكي
راح تحتاج ال Moment of Inertia يرمز له بال J , و ال Friction ويرمز له بال B

ال Transfer Function معناته النظام كامل ( الكهربائي والمكانيكي مدموجين في معادله وحده) وكيفية عمله وراح تكون على هيئة ال s domain

وهذا مثال بسيط لل Transfer Function على نظام في DC Motor

K /( s(J*S + B)(Ls + R)+K) = T

من خلال البحث تقدر تحصل تصميم جاهز مع ال Transfer Function في كثير من كتب ال Contorl System

بالنسبه لكيفية عمل مشروعك
أتوقع يا غالي انه راح يشتغل على هذه الطريقه اللي راح تشوفها في الفيديو

طبعا صاحب الفيديو استخدم Servo Motor موصله بالبورد اللي راح تبرمج عليه , وهي عباره عن تروس (gears) يتم توصيلهم بأي قطعه لتحريكها وتحديد اتجاهها


http://www.youtube.com/watch?v=yv7AU...eature=related

مميزات ال servo motor انك تقدر تستخدمها في ال microcontloer من خلال برمجتها او استخدامها عن طريق التحكم في المقاومه

تأكد إذا راح تقدر تستخدم ال Servo Motor في مشروعك يا غالي

اخوي هذا اللي فهمته من كلامك واتمنى لك التوفيق


مصعب حماد
:: مهندس ::
تاريخ التسجيل: Jan 2010
الدولة: omdrman
المشاركات: 25
نشاط [ مصعب حماد ]
قوة السمعة:
قديم 09-03-2010, 02:10 PM المشاركة 12   
افتراضي شكرا لك


ناسف للرد المتاخر لظروف الامتحانات فى الجامعه
وانا ايضا استخدم الميكروسى لاكن مبتدى
واريد استخدام المقاومه والطريقه للتحكم فى السرعه pwm
مواصفات الموتور 300rpm, 5v ,
اما قدرة المحرك المناسبه للمواصفات اعلاه


مصعب حماد
:: مهندس ::
تاريخ التسجيل: Jan 2010
الدولة: omdrman
المشاركات: 25
نشاط [ مصعب حماد ]
قوة السمعة:
قديم 09-03-2010, 02:54 PM المشاركة 13   
افتراضي الشكر موصول الجميع


ناسف للتاخير لارباطات الجامعه من امتحانات
انا ايضا استخدم لغة المايكروسى لاكن مبيدى
واستخدم المقاومه للتحكم فى السرعه اما الطريقه للتحكم هى pwm
اما المواصفات المحرك
24v,1000rpm,100watt


robota
:: عضو ذهبي ::
تاريخ التسجيل: Jul 2009
الدولة: الخرطوم_السودان
المشاركات: 895
نشاط [ robota ]
قوة السمعة:
قديم 10-03-2010, 11:29 AM المشاركة 14   
افتراضي


معقولة يا موكا فى اقل من ساعة تغير رايك 6 مرات :no
المواصفات الاخيرة ناقصة حاجة مهمة وهى قيمة المقاومة ودى بتجيبا من ال closed test (متذكروا)
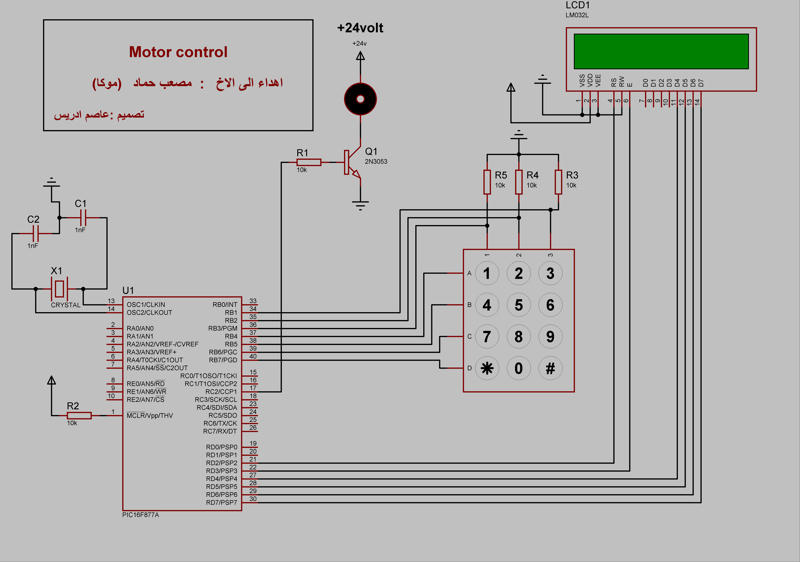
المهم انا صممت ليك نظام للتحكم باستخدام الكيباد والشاشة ودى صورتوا

وحمل طريقة العمل من الرابط دا(فيديو)
http://www.mediafire.com/?3fqyqm0nmoy
زى ما شايف فى الفيديو بعد ما تدخل السرعة تضغط المربع(السلم) .
ولو داير ترجع لى اخر سرعة تضغط النجمة .
النظام دا open loop لو دايرو closed loop لازم تجيب سنسور ممكن يكون Hall effect sensor او shaft encoder sensor او اى واحد مناسب طبعا السنسور مهم عشان الfeedback.
لو داير تطبقوا عملى لازم توصل 3 مقاومات بالكيباد .
وكمان الترانزستور بالمواصفات التالية:
1-IC max>300ma .
2- hfe min >48
كمان لازم لازم تضيف دايود على التوازى مع المتور للحماية.
اى استفسار انا حاضر.
بالتوفيق


التعديل الأخير تم بواسطة : robota بتاريخ 12-03-2010 الساعة 07:26 AM

مصعب حماد
:: مهندس ::
تاريخ التسجيل: Jan 2010
الدولة: omdrman
المشاركات: 25
نشاط [ مصعب حماد ]
قوة السمعة:
قديم 11-03-2010, 11:29 PM المشاركة 15   
افتراضي


معليش ياعاصم والله انا ماغيرت راى لاكن انا كنت بكتب مواصفات بس بالخطا اتكتبت وماعرفت امسح الظاهر حسابى مابدعم
ادخلك الله الجنه (جمعا) والله مافى كلام لاكن المقاومه بتحصل عليها من الشغل بتاع اللاب dc motor يعنى (Ra) مكن تكون معطى معى المواصفات  بتاعت الموتور
الكيباد حاضيف المقاومات غلى التوالى لاى توصيله
وتوصيلت السينسر كيف
والتغير فى الكود حيكون كيف


robota
:: عضو ذهبي ::
تاريخ التسجيل: Jul 2009
الدولة: الخرطوم_السودان
المشاركات: 895
نشاط [ robota ]
قوة السمعة:
قديم 12-03-2010, 08:01 AM المشاركة 16   
افتراضي


معليش ياعاصم والله انا ماغيرت راى لاكن انا كنت بكتب مواصفات بس بالخطا اتكتبت وماعرفت امسح الظاهر حسابى مابدعم
عادى يا مصعب انا كنت بشاغل بس .
ادخلك الله الجنه (جمعا) والله مافى كلام لاكن المقاومه بتحصل عليها من الشغل بتاع اللاب dc motor يعنى (Ra) مكن تكون معطى معى المواصفات بتاعت الموتور
جمعا . بالنسبة للمقاومة بالظبط زى ما قلت اما تلقاها فى المواصفات او تجيبها براك.
الكيباد حاضيف المقاومات غلى التوالى لاى توصيله
بتوصل 3 مقاومات (10K)شوف الصورة

وتوصيلت السينسر كيف
والتغير فى الكود حيكون كيف
حسب السنسور انا استخدمت لكن احسن تستخدم ال shaft encoder sensor
دا طريقة توصيله سهلة والكود اسهل . وانا استخدمته وشغال تمام التمام.
لو بينفع معاك انا بوريك تستخدمه كيف .
على فكرة عندك برنامج بروتس عشان ارسل ليك البرنامج.
تقبل تحياتى .


التعديل الأخير تم بواسطة : robota بتاريخ 12-03-2010 الساعة 04:58 PM


الساعة معتمدة بتوقيت جرينتش +3 الساعة الآن: 03:03 AM
موقع القرية الالكترونية غير مسؤول عن أي اتفاق تجاري أو تعاوني بين الأعضاء
فعلى كل شخص تحمل مسئولية نفسه إتجاه مايقوم به من بيع وشراء وإتفاق وأعطاء معلومات موقعه
التعليقات المنشورة لا تعبر عن رأي موقع القرية الالكترونية ولايتحمل الموقع أي مسؤولية قانونية حيال ذلك (ويتحمل كاتبها مسؤولية النشر)