قسم الميكروكنترولر والروبوت ودوائر الاتصال بالحاسب الاليقسم المتحكمات الـ microcontroller و المعالجات microprocessor و التحكم الرقمي بالكمبيوتر CNC والانظمة الآلية والروبوت Robots
اذا اردنا ان نجعل الموتور يتحرك فى اتجاهينن مختلفين مرة لامام ومرة للخلف مرة فى هذا الاتجاه ومرة فى الاتجاه الاخر. بكل تاكيد الدائرة السابقة لن تسطيع هذه المقدرة على التحكم .
حتى نتمكن من ذلك نحتاج الى اربعة مفاتيح نقوم بتوصيلها كما فى الشكل التالى
فاذا ضغطنا على المفتاحين 1 و 3 فان مسار التيار واتجاه الموتور سيكون كما فى الشكل التالى
فاذا ضغطنا على المفتاحين 2 , 4 فان اتجاه الدوران سيكون فى الاتجاه المعاكس للاتجاه الاول كما فى الشكل التالى
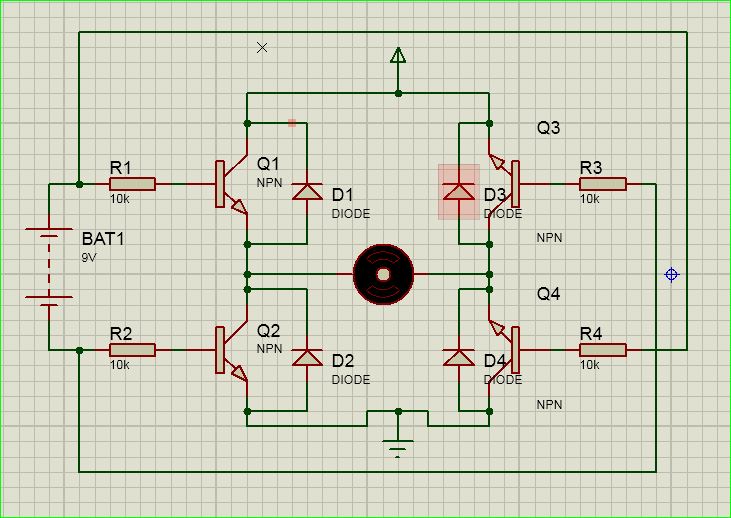
وباستبدال المفاتيح الميكانيكية بترانزيستورات سيكون الشكل كما يلى
فلتفرض اننا قمنا بتوصيل الطرف 1 مع PORTB.F1 و الطرف 2 مع PORTb.F2 فاذا اردنا تشغيل الموتور فى اتجاه عقارب الساعة فسنكتب
كود:
PORTB.F1=1;
PORTB.F2=0;
اما اذا اردنا تشغيل الموتور فى الاتجاه الاخر فاننا نكتب
كود:
PORTB.F1=0;
PORTB.F2=1;
ولايقاف الموتور يكون الكود
كود:
PORTB.F1=0;
PORTB.F2=0;
تنبيه مهم :
اذا قمنا بتغذية الطرفين بموجب المصدر فان هذا سيؤدى الى قصر short .
الساعة معتمدة بتوقيت جرينتش +3 الساعة الآن: 05:03 PM
موقع القرية الالكترونية غير مسؤول عن أي اتفاق تجاري أو تعاوني بين الأعضاء
فعلى كل شخص تحمل مسئولية نفسه إتجاه مايقوم به من بيع وشراء وإتفاق وأعطاء معلومات موقعه
التعليقات المنشورة لا تعبر عن رأي موقع القرية الالكترونية ولايتحمل الموقع أي مسؤولية قانونية حيال ذلك (ويتحمل كاتبها مسؤولية النشر)